Wie läuft ein Roboter?
Trevor Blackwell und seinem Forschungsteam gelang vor kurzem ein neuer Quantensprung in der Entwicklung von humanoiden Robotern. Durch das Einbringen eines Gleichgewichtssensor lies sich der zweibeinige „Dexter“ selbst durch intensiven Berührungen nicht zu Fall bringen. Zusätzlich wurden durch diesen Sensor die Fortbewegung mehr den existierenden Gegebenheiten angepasst.

Das Team von Trevor Blackwell vertritt die Meinung, dass Roboter mit menschlichen Bewegungsabläufen sich besser in das für Menschen geschaffene Umfeld integrieren können. Treppen, Kanten und andere bauliche Gegebenheiten sind für Roboter meistens Hindernisse. Diese kann „Dexter“ nicht nur überschreiten sondern teilweise sogar überspringen. Und dies ohne danach zu stürzen.
Beachtlich bei dieser Leistung ist jedoch die Größe von „Dexter“. Gegenüber anderen Modellen erreicht er eine Höhe von 1,78m, was in etwa der derzeitigen Durchschnittsgröße eines Europäer oder Amerikaners entspricht.
Wie lange die Entwicklung noch dauert, bis es zu einem ersten Einsatz kommt, konnte nicht vorausgesagt werden.
>wichtiger Hinweis: Auszüge aus dieser Newsmeldung dürfen online und kostenfrei unter Angabe des Links weiter verwendet werden. (PL-Redaktion)
Quelle: http://www.pressetext.de/pte.mc?pte=070303010, Quelle: pressetext.de;http://www.anybots.com, Anybots.com;http://images.google.de/imgres?imgurl=http://upload.wikimedia.org/wikipedia/en/thumb/1/1d/Asimohonda.jpg/180px-Asimohonda.jpg&imgrefurl=http://en.wiki
Mehr aus Hardware
 Neueste
Mixed Reality für 1.300 Dollar: Meta will deinen Monitor ersetzen (und deine Daten gleich mit)
 Lesen →
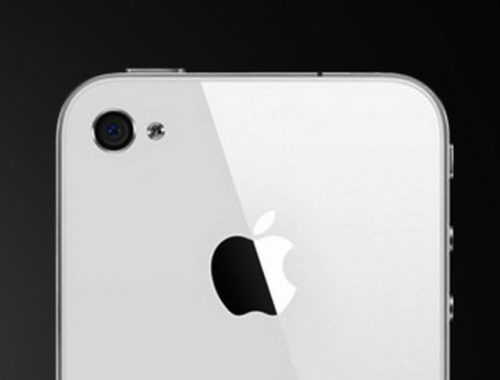
Apple: Steve Jobs erklärt Herstellungschwierigkeiten des weißen iPhone 4
Lesen →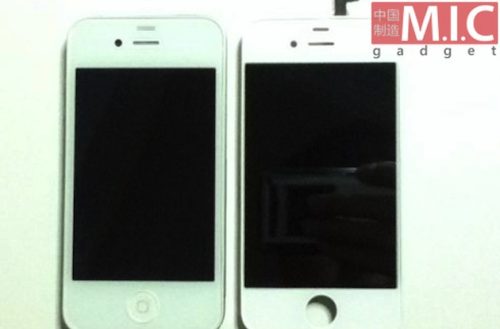
Apple: Mögliche Fotos des iPhone 5 geleaked
1Lesen →
Apple rüstet iPad 2 mit Dual Prozessor A5 aus
Lesen →
Microsoft is not amused - 2.000 Dollar Kinect Hack
Lesen →
LED LENSER M7R - Jetzt auch umweltfreundlich!
Lesen →
Puresilicon: SSD Festplatte mit 1 Terabyte Speicher
Lesen →